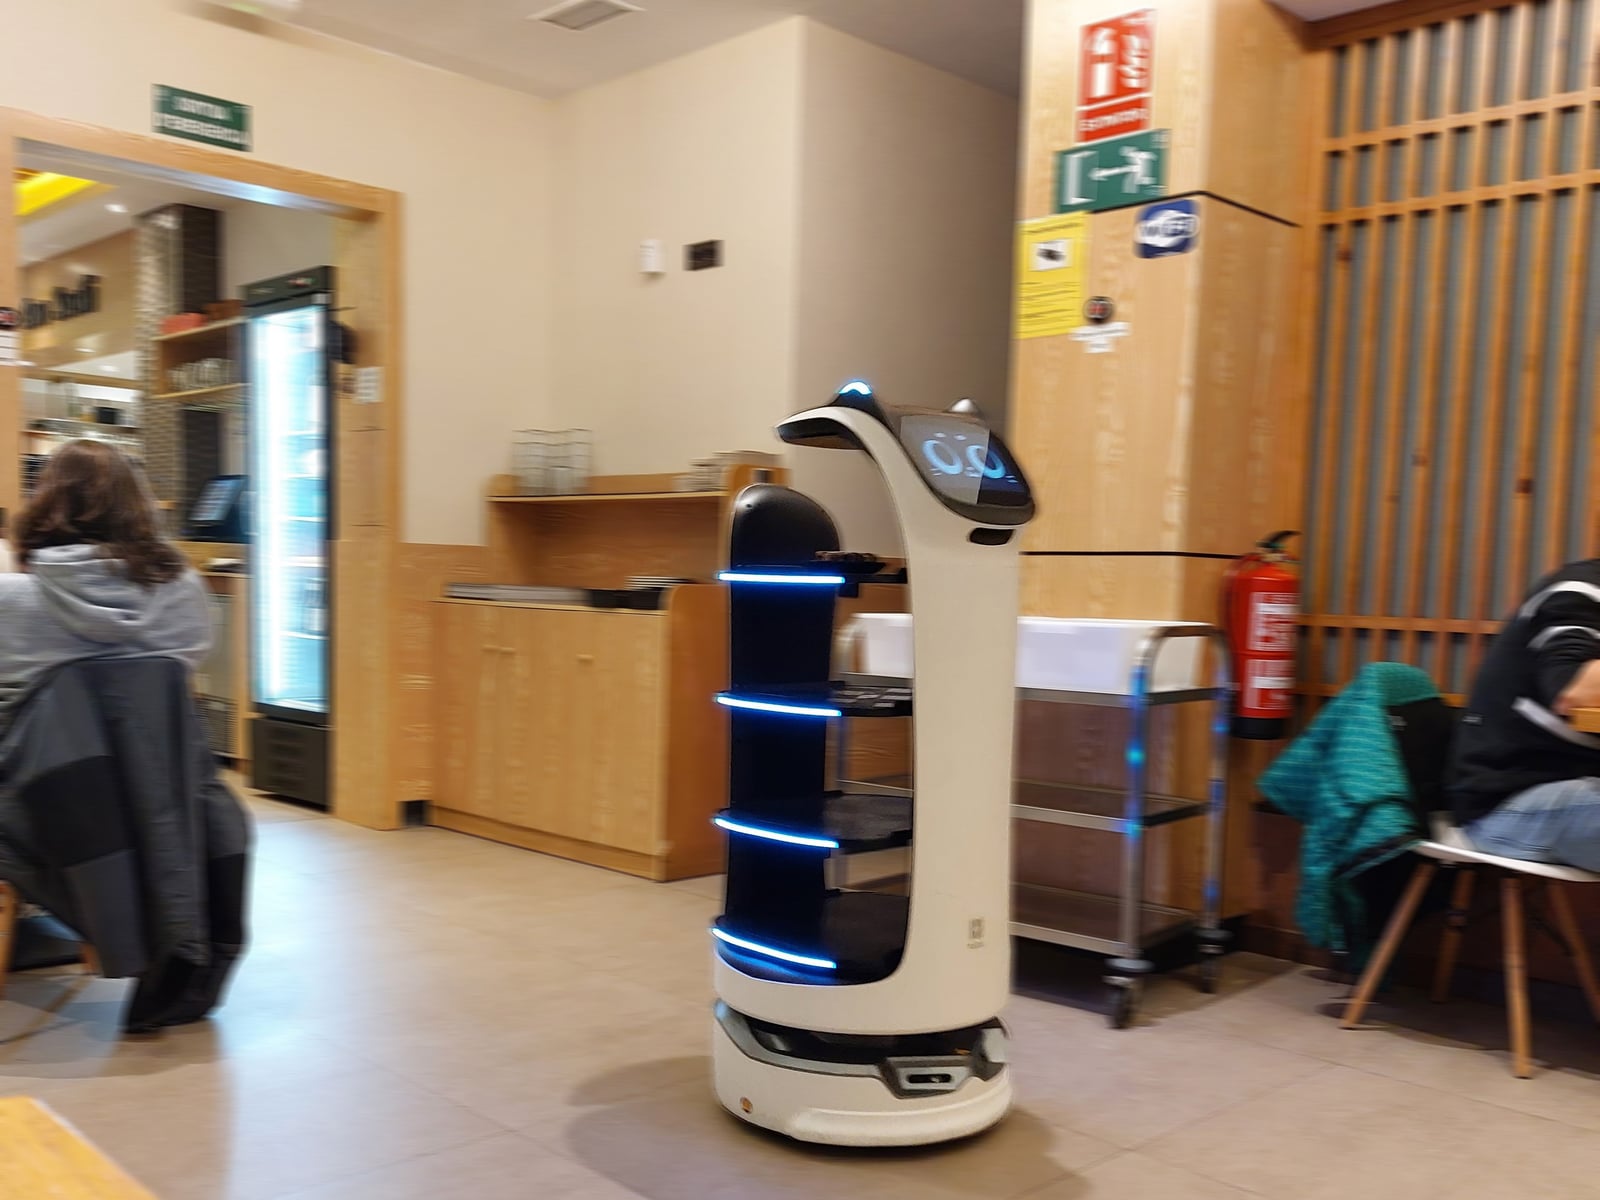
BellaBot 的外形把人机分工摆在眼前。猫耳造型的脸庞下方,机身是一层层托盘,像一座移动置物架,把东西送到人伸手可及的地方。普渡的中文产品页面标明,它的总载重为 40 千克,每层托盘载重 10 千克。机器负责运送,取放仍由人手完成。[1]
从这款熟悉的机器出发,可以看见这家深圳公司更具雄心的研究。普渡旗下的 Pudu X-Lab 正在为移动机器人加入机械臂、灵巧手和学习系统。[3][4] 顺着历次产品发布梳理这些变化,一个具体的问题逐渐清晰:抵达目的地,只是完成配送的一部分。视任务而定,机器人还要拿取物品、操作楼宇设施,再把物品放下。
托盘下方已有的智能
最初的配送任务本身就包含大量工程工作。BellaBot 支持视觉和激光两种同步定位与建图方案,即 SLAM:机器人一边确定自身位置,一边建立周围环境的地图。产品资料列出的传感器配置包括三台深度相机和激光雷达,用于检测机器人周围的障碍物。托盘上的红外传感器和管理应用还会补充配送过程中的信息。[1]
在这样的设计下,机器人在室内承担的职责很明确:载着物品穿行于人机共用的空间,把取放交给人。这种分工也为企业开展研究准备了有用的起点:目的地已知,行程不断重复,哪些环节需要人接手也清晰可辨。
普渡在 2024 年 9 月 19 日发布首款 D7 时,明确了这一研究方向。这款出自 X-Lab 的机器人将类人的上半身和双臂装在全向轮式底盘上。公司列出的预期任务包括分拣、物品运输和电梯操作,并介绍了将高层规划与即时感知动作相连接的分层控制体系。[3]
普渡将它称为半人形机器人。比起这个名称,设计上的取舍更值得关注。在适合轮式行驶的地面上,底盘能把双手送到需要操作的位置,随之而来的研究问题是如何协调移动接近与伸手动作。2024 年的公告曾预计在 2025 年商业化;仅凭这项预期,还无法判断产品后来在客户现场的使用可靠性。[3]
一枚电梯按钮,道出了机械手的用途
2025 年 3 月 31 日发布的 FlashBot Arm,将这项研究目标带入了既有配送产品。据普渡介绍,它在轮式底盘上配有两条升降机械臂、灵巧手和封闭货舱。公司描述的酒店用途尤其能说明问题:当楼宇缺少常规配送机器人所需的电梯联网设施,或改造受到限制时,机械手便有了用处。[4]
有了机械手,机器人便多了一种通行楼宇的办法。普渡将按键、拾取物品和配送串联为一套连续流程,同时介绍了基于语言模型的任务分解,以及底盘、机械臂和灵巧手之间的协同控制。[4]
这项设计的用途很具体。原本供人使用的按钮,保持原样就能供机器人操作。与此同时,机器人也要接下人原先承担的工作:以合适的角度靠近,接触按钮,再确认预期动作已经发生。加装机械手扩大了机器可承担的任务范围,也增加了它必须感知和核验的事项。
配送机器人队伍能教会模型什么
普渡在中文介绍中解释了2026 年 5 月 11 日发布的 PuduFM 1.0 如何尝试连接这些能力。公司提出一个物理直觉模型(Physical Intuition Model),用它预测相关物理状态,并引导视觉—语言—动作系统。按照这一方案,底盘运动与物体操作都纳入协同范围。[5]
这份介绍中有一项限定值得细看:普渡明确承认,导航数据无法直接用于操作技能训练。公司认为,这些记录仍能从机器人视角呈现深度、光照、运动和空间结构,作为有用的环境信息。对于接触技能,普渡列出的补充数据来源包括人类活动、仿真和遥操作,人的纠正也会用于后续训练。[5]
比起单看机器人队伍的规模,这份说明更有助于理解公司的优势所在。从一只杯子旁边经过,与把杯子拿起来,带来的是两种不同的经验。普渡的机会在于把二者连接起来;拥有一支配送机器人队伍,本身还不足以证明这种连接已经奏效。
工厂为协同能力增加了一道考题
2026 年 6 月 1 日,普渡推出了以 PuduFM 1.0 为核心的新款工业 D7。发布资料列出的任务包括货架拣选、补货和物料搬运,标称负载最高为 14 千克,作业高度最高为两米。资料还介绍了触觉反馈,以及一套统筹移动、接近规划、抓取和调整的系统。[6]
这些内容属于厂商公布的规格和能力声明。发布资料尚未给出逐项任务的试验方案,也缺少尝试次数、人工介入率等数据,因而难以据此估计任务完成的可靠程度。尤其是,额定负载说明的是机器按规格能搬动多重的东西;遇到陌生物品时,能以多高的成功率将其取出,仍是另一项指标。[6]
沿着这家公司的发展方向,接下来更有说明力的证据,需要跟踪一项工作的全过程。机器人有多大比例能抵达适合抓取的位置?一次拾取失败后会怎样处理?换上新的货架或容器后,需要多少协助?这些观察能把模型所提出的物理理解能力与客户的实际工作联系起来。
普渡的配送业务为其具身 AI 研发赋予了具体目的:已有一段路要走,也已有一件东西要搬。接下来的进展,只有落实到沿途更多环节才有用——从等着取物的托盘,到电梯按钮,再到最后的放置动作,机器需要逐步承担更多工作。
来源
- 普渡机器人,BellaBot 产品资料(中文原文,访问日期:2026 年 10 月 29 日)——导航、传感器、托盘感应和载重规格。
- Marc Auledas-Noguera,《Robot de serveis Pudu 2022》,Wikimedia Commons(摄于 2022 年 4 月 21 日)——餐厅照片原图、署名和 CC BY-SA 4.0 许可协议。
- 普渡机器人,《普渡机器人发布 PUDU D7 半人形机器人》(2024 年 9 月 19 日)——Pudu X-Lab、第一代设计、分层控制和商业化预期。
- 普渡机器人,《普渡机器人发布 FlashBot Arm》(2025 年 3 月 31 日)——配送平台沿革、电梯使用案例、物体操作和协同控制。
- 普渡机器人,《普渡机器人正式发布具身智能基础模型 PuduFM 1.0》(中文原文,2026 年 5 月 11 日)——提出的模型架构、导航数据的局限和操作数据策略。
- 普渡机器人,《普渡具身智能发布新一代 PUDU D7》(2026 年 6 月 1 日)——工业型号、公布的硬件能力和 PuduFM 集成。