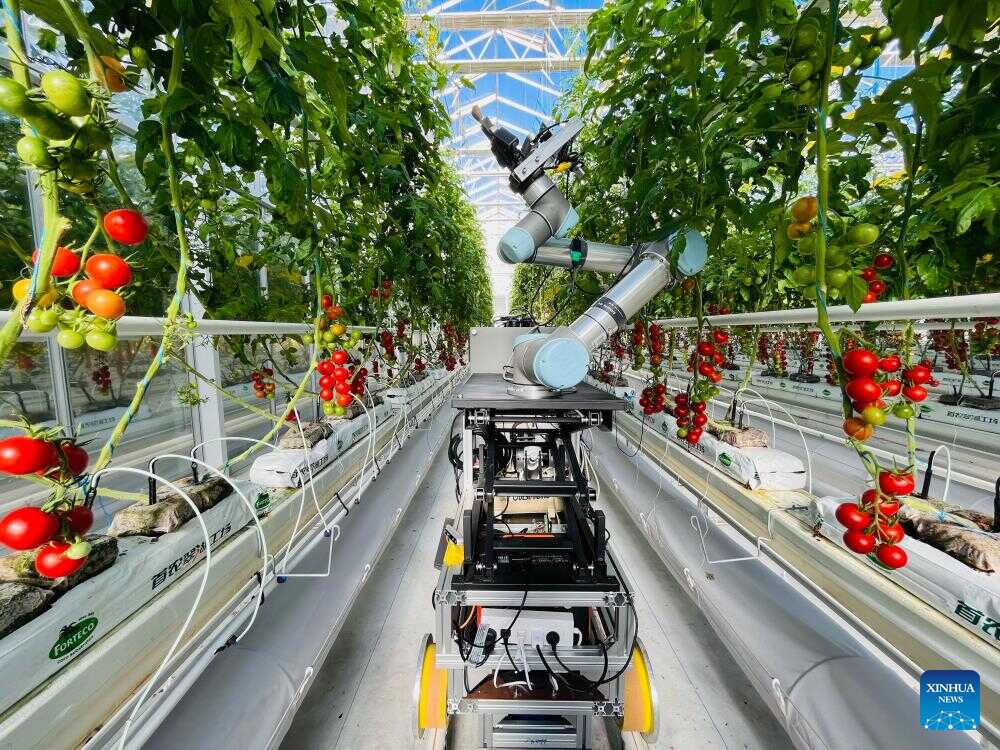
在 GEAIR 为番茄花授粉之前,研究人员先让花朵变得更容易接近。这项中国育种研究于 2025 年 8 月 11 日在 Cell 在线发表,将经过基因编辑的植株与一台移动机器人结合起来,训练机器人识别这些花朵并为其授粉。研究的独特之处,在于把作物的形态也纳入了工程设计。[1]
这一思路如今有了新的机器形态。2026 年 9 月,团队展示了 GEAIR 2.0:当叶片挡住目标花朵时,它的两条机械臂能够协同作业。[5][6] 从初代到新版,项目呈现出农业 AI 的一条具体路线:先为难以操作的生物学任务创造便于操作的条件,再让机器具备完成任务所需的感知与运动能力。
花朵打开了,工作也随之改变
育种人员开展定向杂交时,花粉必须来自选定的亲本。花朵若能自花受精,控制花粉来源就会更费工夫。中国科学院遗传与发育生物学研究所介绍,在这项研究采用的番茄授粉流程中,工作人员原先需要去除雄性器官,还要设法触及被包围的柱头——花朵上接收花粉的部位。[2]
研究人员选中了参与雄蕊发育的 GLO2 基因。编辑后的花朵表现为雄性不育,原本包围柱头的雄蕊也随之张开,柱头保持原有长度便能被授粉工具触及。[2] 这两项变化解决的是相互关联、各有侧重的问题:雄性不育排除了花朵自身功能性花粉对杂交操作的干扰,柱头外露则为授粉工具留出了接触位置。
这样的生物学改造改变了作业顺序。机器人接近经过编辑的花朵时,需要复现的准备操作减少,可以把工作集中在定位受粉部位和递送花粉上。这正是团队对作物与机器人协同设计的核心思路:同时改变执行工作的一方和接受操作的一方,让机器具备实际作业的价值。[4]
看得见目标,还要谨慎靠近
GEAIR 经训练获得的视觉识别能力,把花朵与授粉动作联系起来。在图像中找到目标是其中一步,定位工具、传递花粉则是另一部分工作。原始论文介绍了针对这些基因编辑番茄花训练移动机器人的过程,并报告其授粉效率与人工相当。[1]
研究所 2025 年 8 月的介绍将机器人作业地点设在一座商业温室。文中给出的数据为每朵花约 15 秒,单轮授粉成功率为 77.6% ± 9.4%,还可重复授粉。[2] 这些结果对应的是该温室系统及其经过改造的植株。种植者若要判断机器在整个生长季能完成多少次成功杂交,还需要单花作业耗时之外的数据。
移动本身也占用时间,因此这一区别直接影响评估。对育苗场而言,计算作业效率时,作为分母的总耗时应当计入植株间移动、接近目标失败、补充物料以及需要人工介入的情况。这些项目说明的是部署评估应当收集哪些证据,至于已发表的单花耗时数据是否涵盖这些活动,此处未作断言。更快接触花朵有助于提高效率,要在整座温室里持续可靠地工作,还得让这些配套环节衔接起来。
换一种作物,哪些成果能够沿用
原始研究也对大豆做了基因编辑,获得雄性不育、柱头外露的花朵。论文摘要将这一结果视为机器人杂交育种的潜在突破口,其中报告的机器人授粉演示针对的是番茄。[1] 区分这两个阶段,大豆结果的意义就更清楚了:研究人员已将一种便于机器操作的植物性状引入大豆,朝着迁移整套作业迈出了实质性的一步。
植物科学家 Fabienne Gehrke 和 Holger Puchta 在关于这项研究的 Cell 评论中,强调了调整作物性状、使其适应自动化栽培的价值。他们同时指出,将作物改造与机器人结合的番茄育种演示规模有限,且在受控环境中开展。评论所述的大豆收益,则是人工授粉时间的缩短。[4]
这个中间阶段的成果也提供了有用的启示。改变花形若已让育种人员操作起来更轻松,在机器人接手全部步骤之前,就能评估这项改造的价值。生物学设计与机器人作业各有贡献,即使最终目标是将两者结合,仍可分别考察。
下一个障碍是一片叶子
研究所 2026 年 9 月 7 日的报道记载,人形机器人 GEAIR 2.0 在 9 月 4–5 日举行的中国北京种业大会上发布。报道将其介绍为集育种、生产、采收于一体的平台。[5] 这份公告说明了团队为新机器设定的更广泛用途,尚未逐项给出所有宣称用途的对比作业结果。
新华社 9 月 8 日发自大会的报道给出了更具体的描述。研究人员 Xu Cao 解释,当叶片遮住花朵时,一条机械臂可以拨开叶片,另一条则继续授粉。他还表示,系统正在农业园区开展测试和试点,主要用于杂交授粉等特定应用。[6]
一片叶子,让这次技术推进变得容易理解。基因编辑打开了花朵,外露的柱头却仍会被枝叶遮挡。双臂协作解决了接近花朵时的另一层障碍。每一步改进,都在改变机器从感知目标到成功接触目标所需的物理条件。
在笔者看来,GEAIR 最突出的贡献就在于这样的分工:育种人员设计能实施的杂交方案,植物生物学让目标部位变得容易触及,机器则学习如何到达那里。更长时间的试点将揭示,面对植株之间常见的差异,这种配合有多少时候能继续奏效。那朵小花仍值得仔细观察,项目里的几种智慧最终都要在此相遇。
来源
- Xie 等,《Engineering crop flower morphology facilitates robotization of cross-pollination and speed breeding》,Cell(2025),PubMed 摘要——番茄与大豆的研究结果。
- 中国科学院遗传与发育生物学研究所(IGDB),《GEAIR 育种机器人系统》(中文原文,2025 年 8 月 12 日)——花朵设计与温室试验结果。
- 新华社,《中国研究人员研发出全球首款用于杂交授粉的 AI 育种机器人》,中国科学院转载(2025 年 8 月 12 日)——2024 年 11 月 29 日温室照片的影像记录与 IGDB 摄影署名。
- Fabienne Gehrke、Holger Puchta,《CRISPR meets AI-based robotics: Advancing sustainable agriculture》,Cell Preview(2025 年 10 月 16 日),作者在卡尔斯鲁厄理工学院网站提供的 PDF——对作物与机器人协同设计的解读,以及育种演示的局限。
- 中国科学院遗传与发育生物学研究所,《多项智能育种成果亮相第 33 届中国北京种业大会》(中文原文,2026 年 9 月 7 日)——GEAIR 2.0 的发布及公布的用途。
- 新华社,《从看苗到算苗:AI 如何助力育种?》(中文原文,2026 年 9 月 8 日)——Xu Cao 对双臂拨叶操作及持续测试、试点的介绍。