在教机器人游泳之前,范迪夏(Dixia Fan)先参与教会了一座水池如何选择下一次实验。在麻省理工学院(MIT),拖车牵引浸没在水中的物体,测量它们在运动中的表现,再由学习算法决定接下来研究哪些条件。MIT 于 2019 年 12 月报道,这套设施在投入使用的第一年完成了约 100,000 次实验。[1]
2022 年,范迪夏在西湖大学创立了流体智能与信息学实验室(Fluid Intelligence and Informatics Laboratory)。[2] 这项研究为观察中国的具身智能工作打开了一个独特视角:智能的成长既依靠从经验中学习的模型,也依靠产生经验的设备。会游泳的机器人与教它游泳的学校,属于同一个故事。
把每次实验用在值得探索的地方
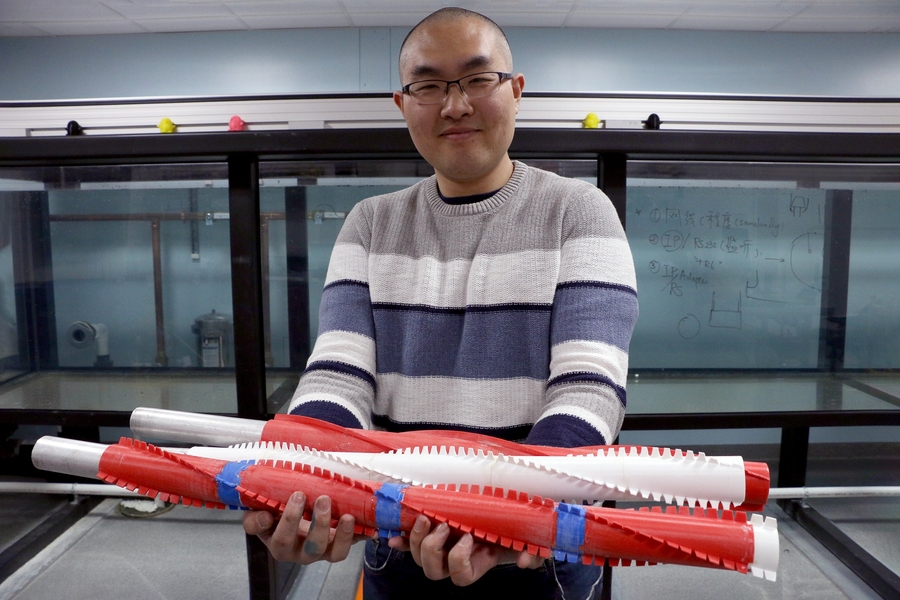
早期研究关注的是水流如何引起结构振动。对于连接海上油井与平台的长立管等设备,这个问题直接关系到它们的工作状态。若要把相关条件的所有组合逐一测完,实验规模很快就会超出实际承受范围。MIT 曾用一个例子说明其中的难度:8 个可调参数,每个设 10 档,就有 1 亿种组合。[1]
范迪夏后来接受 MathWorks 采访时解释,水池系统利用高斯过程回归,估算已测量数据点之间的结果及其不确定性,再把新一轮实验安排到了解较少的区域。研究人员仍要选定参数及其有研究价值的取值范围,并查明装置本身会带来多大的测量波动。[3]
最后这项工作很容易被忽略。传感器读数既包含水流的信息,也带着测量本身的误差。范迪夏根据实测波动设定阈值,等总不确定性降到阈值以下,便停止采集数据。因此,这套软件需要熟悉机器的实验研究者参与其中。[3]
对实验室而言,这个经验很具体:多收集观测数据,与选出更值得观测的条件,是两种不同的进展。自动化负责重复实验,设计得当的学习过程则决定,在哪些条件下重复实验值得投入时间。
给游动者留下即兴发挥的空间
2024 年,Xinyu Cui、Boai Sun 与范迪夏等合作者在 Physics of Fluids 发表论文,将学习问题推进到水下推进领域。他们研究的机器鱼由三个相连的节段组成,置于二维计算流场中,雷诺数为 6,000。这些实验均在仿真中完成,论文稿件随后于 2025 年 6 月上传至 arXiv。[4]
控制器获得了逐步选择动作的自由,调整范围超出了预设游动模式的振幅或时序。它接收鱼体运动信息,以及仿真鱼体周围的压力读数。Transformer 处理最近一段时间的观测,让控制器依据一段观测历史作出决定,摆脱仅凭单个瞬间作决定的限制。[4]
这样的自由需要预先准备。研究人员先让策略模仿已有的周期性运动,再用强化学习继续改进。对照实验发现,省略这一步预训练,会延后向前推进能力的出现。这项实验呈现出一个有启发性的工程思路:熟悉的游动方式可以为探索打下基础,同时让最终动作保留发展的余地。[4]
水下实验室的更广阔目标
2025 年 5 月 16 日,范迪夏在中国海洋大学的一场讲座中,将强化学习放进更广泛的水下工程研究计划。主办方的中文报道列出四个目标:在湍流水流中保持稳定,沿复杂轨迹精确运动,安静运行,以及灵活机动。报道还记录了关于 Xigu 潜航器及其海试的讨论。[2]
这些目标让实验室的研究定位更加清晰。水下航行器的任务需求可以包括高效移动、保持位置、轻柔地接近目标,以及适应不断变化的条件。每一项需求都向控制器提出了不同的问题。一次设计良好的推进实验可以让这项研究计划向前迈进,导航、动力供应和航行器的其余部分,则仍有待其他研究逐步完成。
这场讲座呈现的是团队的研究议程,内容有别于标准化性能测试结果。它有助于解释,为什么研究要横跨力学、传感和学习:水下机器必须让这三者协同工作。
把游泳课带进真实的水中
2026 年 9 月 13 日发表的 REEF 预印本由范迪夏参与撰写,介绍了一套实物学习系统。其中,SHOAL 装置在水中运行八条实验通道。V-STAR 则把学习分成三个阶段:模仿、利用已收集经验开展离线改进,以及根据实时反馈调整策略。[5]
在一套具有三个受控运动自由度的扑动装置上,作者报告的最大周期平均推力系数为 10.42,其表现最好的参数化基准为 4.94。这项比较使用了特定装置,基准方法搜索的是一个由九个参数定义的正弦运动族。结果衡量的是接受测试的推力产生策略,所涵盖的范围仅限于此,把它推广为机器人整体能力翻倍会超出证据。[5]
迁移实验的条件也需要细读。研究者将策略直接用于移动平台,期间没有重新训练;其中,四足机器人沿导轨行进,鳍模块则在循环水槽中使用空气轴承。预印本报告的是这些受约束条件下的演示,距离开放海域的自由游动仍有一段路。[5]
沿着这条研究线索看,我认为实验室组织经验的方式,有望成为它留下的一项长久贡献。接下来,更有说服力的进展应当展示,当更多约束被撤去,哪些经验仍然有效:换一种身体,需要重新学习多少;遇到陌生水流,又能多可靠地应对。当游动者可以离开学校,游泳课的价值才真正显现。
资料来源
- MIT Sea Grant,《Intelligent Towing Tank propels human-robot-computer research》(2019 年 12 月 9 日)——实验起点、参数数量及 Lily Keyes 拍摄的照片。
- 中国海洋大学工程学院,范迪夏水下机器人讲座报道(中文原文;2025 年 5 月 26 日发布,报道 5 月 16 日的活动)——实验室创立时间与研究议程。
- MathWorks,《When a Robot Designs Its Own Experiments》(访问日期:2026 年 11 月 6 日)——有关实验选择、测量不确定性和人工设置的一手访谈。
- Xinyu Cui、Boai Sun 及合作者,《Enhancing Efficiency and Propulsion in Bio-mimetic Robotic Fish through End-to-End Deep Reinforcement Learning》,Physics of Fluids 36,031910(2024);作者稿于 2025 年 6 月 5 日上传——仿真设置与训练对照。
- Fei Han 及合作者,《Embracing Flow Unsteadiness: A High-Throughput Learning Platform Enables Vortex-Exploiting Bioinspired Propulsion》(2026 年 9 月 13 日预印本),第 2–3 节——装置、学习阶段、推力比较及受约束的迁移测试。