焊接机器人需要一条焊枪行进路线,焊好的接头则需要证据证明它能够承受载荷。中国近期的几项研究,让这两项要求之间的距离变得格外清晰:语言模型辅助的视觉系统负责规划轨迹,另一种模型根据焊接过程预测力学性能,新建实训设施则尝试把实际操作与检测反馈联系起来。[1][2][3]
这些项目各自独立。放在一起看,它们提示了工业 AI 正在哪些环节发挥更多作用:摄像头的观察如何转化为机器人的动作,动作又如何对应可测量的结果。每一步衔接都需要单独检验。
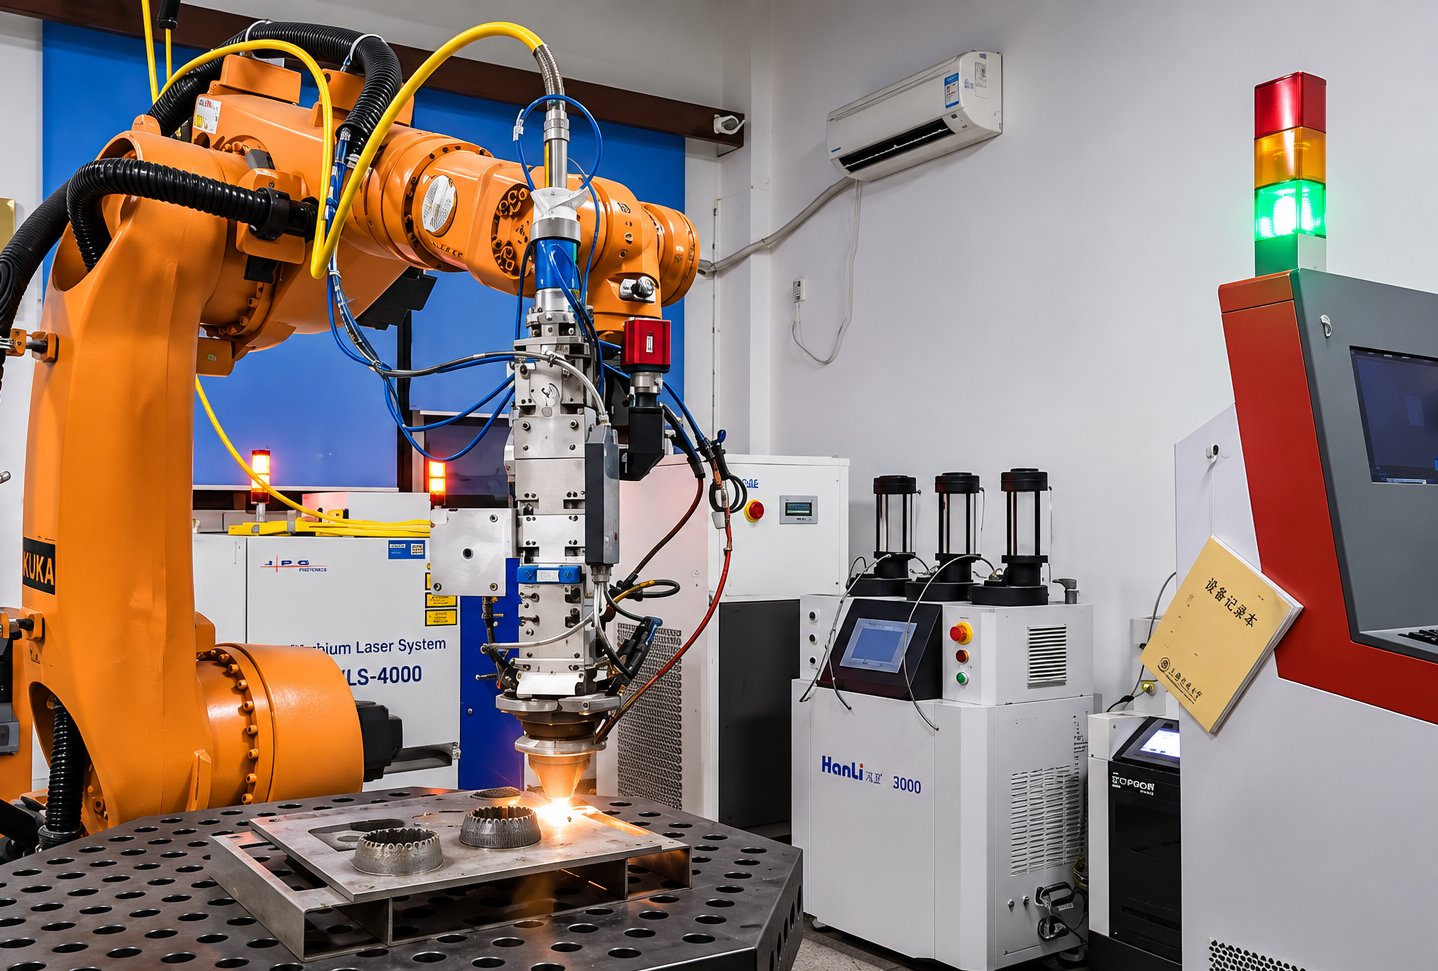
让训练成果接受检测的实训场
2026 年 10 月 21 日,南京江北新区与江苏的一家研究机构 JITRI Intelligent Manufacturing 共同揭牌启用具身智能焊接机器人实训场。南京市政府的报道介绍,场内设有对应造船、工程机械作业的实体工位,由摄像头和传感器采集过程数据,并计划把质量检测反馈用于后续训练。[1]
这样的安排针对的是预编程运动的一项具体短板:工件位置发生偏移,或焊缝曲线较为复杂时,预先规划的路线就有失效的风险。公告提出,在真实条件下反复作业,有助于把材料特性、温度变化与运动联系起来。[1]
目前的证据是实训设施本身,以及公布的训练设计。公告未给出生产良率或缺陷率的受控对比数据。它的意义在于,投入建设一个能够采集这类证据的场所:机器人完成作业,焊缝接受检测,下一次尝试便能参考上一次的结果。
语言模型在起焊前做什么
上海交通大学一项于 2026 年 9 月 14 日首次在线发表的研究,着眼于焊接前的准备工作。表面反光、纹理稀少,以及外观相近的边缘,都会增加从图像中辨认焊缝的难度。该系统结合双目深度信息、视觉候选结果和坡口几何形状,由大语言模型辅助解读候选结果、复核反馈信息。[2]
系统输出包括焊缝中心线、局部三维点云,以及工具中心点(TCP)的位姿序列,也就是规划焊枪行进路线所需的位置与朝向。语言模型辅助的解读由此与几何证据相连,并指向明确的物理输出。[2]
理解这些结果,需要看清测试范围。在 13 个焊接场景中,感兴趣区域的交并比(IoU)为 0.8743,这一指标衡量识别区域与参考区域的重合程度。另一项轨迹测试先将生成轨迹与线激光参考轨迹对齐到同一起点,再比较两者在 341.61 毫米重叠区段内的差异,得到的平均三维偏差为 1.100 毫米。[2]
这些结果衡量的是起焊前的感知能力与轨迹吻合程度。工作站仍需回答下一层问题:沿着这样的轨迹运动,实际会焊出怎样的接头?
从焊接过程中寻找承载能力的证据
西南交通大学 2026 年 6 月 22 日发布的研究报道,把观察点推进到了熔融金属附近。研究中的 PlasmaFuse-CascadeNet,简称 PF-CN,利用激光焊接产生的等离子体羽流特征,预测钛—铝接头的拉伸性能。[3]
模型分三个阶段传递信息:神经网络先根据羽流特征估算焊缝横截面尺寸,XGBoost 再根据这些尺寸估算元素组成,最后由随机森林预测接头的拉伸结果。这一顺序尝试将可见的过程信号与几何形状、冶金特性、力学行为逐步联系起来。[3]
在所报告的接头实验中,级联模型的平均绝对误差为 0.0714 千牛,R² 为 0.9133。这些数值描述的是该实验中的预测任务,尚不能据此判定模型在其他材料组合、生产线或缺陷类型上的表现。[3]
研究人员也指出了误差在各阶段之间传递的问题。几何尺寸估算中的不确定性,也是最终预测的一项潜在误差来源。这项限定很有价值:把中间量明确列出,就能沿着它们查找错误答案的成因,同时也增加了误差传递的环节。
较早的研究说明了测试环境为何重要
上海交通大学 2025 年的一项研究,为如何报告证据提供了有价值的参照。研究针对机器人熔化极活性气体保护焊(MAG),结合熔池图像、电弧声音、电流和电压识别缺陷,随后在挖掘机动臂焊接中测试了这套方法。[4]
实验室的报道将两组结果分别列出:论文测试集上的识别准确率为 96.59%;现场试验中,针对所测四类缺陷的平均识别准确率约为 90%,并能在两秒内报警。两组数值来自不同的评估环境。[4]
这一区分应当保留。测试集上的准确率,并不能直接代表工厂实际使用时的准确率;现场结果的覆盖范围也限于所测缺陷。同样,缺陷报警、拉伸结果预测和几何上准确的轨迹,各自回答着不同的问题。把这些差别交代清楚,有助于评估这些进展。
下一次有说服力的演示需要连起哪些证据
综合这些信号,可以作出这样的解读:中国焊接 AI 正承担越来越具体的职责。语言模型辅助的视觉系统准备运动轨迹,过程模型估算焊接结果,实体实训设施则为反复检验二者的关系提供场所。所引用的项目尚未展示一个贯通这三个环节的集成系统。[1][2][3]
下一次有说服力的演示,应当跟踪同一批工件的完整过程:规划的轨迹、实际完成的焊接、模型预测,以及独立测得的结果。演示还应报告,当材料或工件位置改变时,系统需要纠正的频率。
因此,最能说明问题的记录,或许就是一个普通接头的检测结果。它把模型以为自己看到了什么,与机器人实际焊出了什么联系在一起。
参考来源
- 南京市政府:《全国首个具身智能机器人焊接实训场在南京启用》,2026 年 10 月 23 日;中文报道介绍了 10 月 21 日的启用活动、设备及计划采用的训练流程。
- 上海交通大学智能化机器人焊接技术实验室:“LLM-enhanced binocular visual perception and TCP pose generation for embodied intelligent welding”,2026 年;研究简介注明了 9 月 14 日的在线发表日期,以及感知与轨迹评估的范围。
- 西南交通大学材料先进技术重点实验室:关于“Tensile property prediction of titanium and aluminum alloys dissimilar joint by plasma plume characteristics based on a multi-stage cascade model”的研究报道,2026 年 6 月 22 日;介绍 PF-CN 的设计、实验结果与误差传递。
- 上海交通大学:K. Zhu 等人论文“Robotic MAG welding defects and quality assessment with a defect threshold decision model-driven method”的研究简介,Mechanical Systems and Signal Processing 224,112056,2025 年;分别报告测试集与挖掘机动臂焊接现场的测试结果。
- 上海交通大学智能化机器人焊接技术实验室官方网站;标注为“KUKA 机器人激光焊接工作站”的照片来源,访问日期为 2026 年 10 月 30 日。