显微镜实验出了问题,预览画面仍能看起来一切正常。相机持续输出图像,滤光片却延迟到位,照明错过了部分曝光时间,或者图像帧积累的速度超过了软件保存的速度。Micro-Manager 的架构有助于逐一分辨这些问题:设备适配器转换指令,共用的核心协调设备,采集软件管理实验。沿着一次曝光穿过这些软件层,可以看清每一层能保证什么。[1][3][4]
Micro-Manager 是开源显微镜控制软件,其图形界面与 ImageJ 集成。它可供复用的基础是用 C++ 编写的 MMCore,处在图形界面之下、相机、载物台、快门等设备的适配器之上。[1] 本文依据 2026 年 9 月 19 日核查的项目在线文档和 Core API 参考文档展开;文中研究实例保留各自的发表日期。
给不同仪器一套通用词汇
适配器把特定设备的控制接口转换成 MMCore 理解的操作。它与制造商的驱动程序各有职责,有些设备仍需单独安装制造商驱动。对于较简单的串口设备,适配器自身也可以承担驱动的作用。[2]
这项分工在 loadDevice(label, library, name) 中十分具体:实验程序为适配器库中的某个设备指定一个本地标签。初始化完成后,程序便能用这个标签访问设备,制造商的指令协议由适配器集中处理。[2] 因此,更换相机时,即使调整配置需要花些工夫,相关改动在软件架构中也有明确的位置。
通用词汇也为设备差异留出了空间。设备会公开带名称的属性,并报告可用的取值;相机专有的控制选项可以保留在设备属性中,不用一律纳入显微镜的通用指令。[2] 程序能否迁移到另一套设备,既取决于名称,也取决于设备能力。某段程序若依赖特定的触发模式,就必须确认替换设备及其适配器确实支持该模式。
Johannes Hohlbein 及其同事在 2022 年发表的一篇独立观点文章中,以 Micro-Manager 的插件机制和长期积累的设备适配器为例,说明开放显微技术如何将硬件连接到多种软件。作者也强调了整合控制、处理与分析的难度。[6] 共用一套接口,只是这项工作的起点。
等待运动结束,也是一种同步
在新的焦平面对样品曝光之前,软件有时需要等待载物台到位。编程指南介绍了设备的 Busy 标志,以及 waitForDevice("Z"):后者会等待指定设备完成上一次操作。指南明确区分了这种等待方式与利用硬件脉冲的同步方式。[2]
这一区分直接关系到曝光:即便一串请求的执行顺序正确,请求之间的间隔仍会变化。操作系统、通信链路和设备 API 都会引入延迟。在高速实验中,一次曝光所收集的光量有时会随这些间隔而变。[4]
Marshall Colville 及其同事在 2019 年发表于《Scientific Reports》的一项研究中,用自制荧光显微镜展示了这种影响。他们用 Micro-Manager 控制相机和滤光轮,再比较软件控制照明与专用硬件控制器控制照明的表现;后者由相机的曝光信号驱动。研究人员用光电倍增管和示波器测量了实际的光照时序。[4]
他们的硬件方案改善了同步,减少了成像伪影。这组结果只适用于他们的仪器,不能视作 Micro-Manager 的通用性能指标。作者还提醒,硬件控制若实现有误,也有引入同等甚至更严重误差的风险。[4] 从架构来看,两者的分工很明确:软件安排实验,电信号协调其中最快速的动作。电信号与实际到达样品的光之间有怎样的时序关系,仍需测量。
缓冲区分开了图像采集与后续读取
连续曝光带来了第二个时序问题:如何留住图像。MMCore 的 startSequenceAcquisition 启动连续图像采集后,调用线程便可继续执行,不用阻塞等待整个采集过程结束。图像进入环形缓冲区,再由程序的另一部分取出。[3]
两个 API 调用体现了不同的用途。getLastImage() 获取最近放入缓冲区的图像;popNextImage() 获取下一张可用图像,并将其从缓冲区移除。显示程序关心最新画面,记录程序则负责逐帧读取整个序列,两者的任务各有侧重。getRemainingImageCount() 返回排队等待读取的图像数量,isBufferOverflowed() 报告缓冲区是否溢出。[3]
下面用一组假设负载说明,数值仅用于演算:一幅 2,048 × 2,048 的图像,按每像素两字节存储,计入元数据之前就占 8 MiB。以每秒 50 帧采集,数据量达到每秒 400 MiB。如果后续整条处理链只能持续处理每秒 300 MiB 的数据,积压便会以每秒 100 MiB 的速度增长。在这些假设下,一个原本为空的 1 GiB 缓冲区能争取约十秒时间。增加内存可以延长这段突发采集时间;后续处理若始终较慢,数据积压仍会持续增长。
API 用 stopOnOverflow 明确给出溢出时的处理策略:缓冲区填满后停止采集,或允许跳过图像帧。当前参考文档还将原有的 intervalMs 参数标为未使用,并建议传入 0.0;可配置的帧率通常应在相机属性中设置。[3] 一个看起来合乎用途的函数参数,本身不足以证明实际采集时序。
把实验逻辑放在设备控制之上
同样的分层也允许在 Micro-Manager 的设备层之上使用另一种编程接口。Pycro-Manager 于 2021 年发表的论文介绍了几种工具:采集事件描述硬件设置和图像坐标,钩子允许代码在采集的不同阶段运行,图像处理器则可把处理结果反馈给后续操作。[5] 程序可以决定下一步拍摄什么,同时沿用各个相机和载物台适配器。
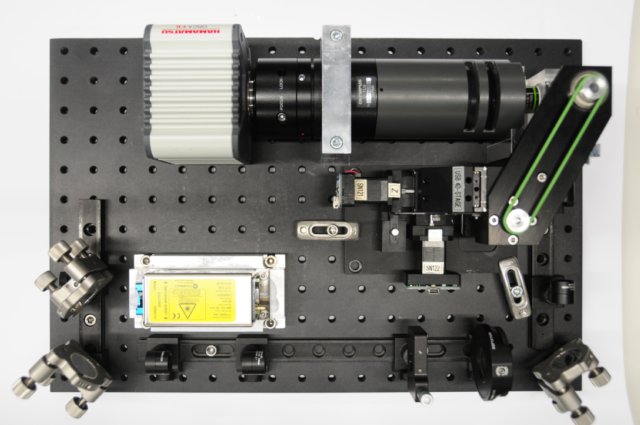
OpenSPIM 将这种安排呈现在一台实物仪器上。它的光片显微镜采用开放设计,结合了光学组件、样品运动和探测器,软件基于 Micro-Manager 与 Fiji。[7] 装配照片记录了一台由独立部件组成的仪器,每个部件各自的运行特性都会影响最终的实验。[8]
从实际使用看,小型实验室最能从中获益的条件,是有人负责整套配置,并用一次有代表性的采集验证从设备运动到数据保存的全过程。速度更快或定制程度更高的装置,还需要触发控制和持续数据处理方面的专长。开展长时间采集前,应分别确认三件事:设备已达到请求的状态,照明与曝光相匹配,预期的图像帧已写入存储。预览画面只能回答其中很小一部分。
来源
- Micro-Manager,“Micro-Manager Project Overview”——图形界面、MMCore、设备适配器及软件分层。
- Micro-Manager,“Micro-Manager Programming Guide”——适配器加载、制造商驱动、设备属性及忙碌状态同步;页面注明,其 C++ 层说明适用于版本 1 和 2。
- Micro-Manager,“CMMCore Class Reference”——序列采集、环形缓冲区访问、溢出策略及未使用的间隔参数;在线参考文档于 2026 年 9 月 19 日核查。
- Marshall J. Colville 及其同事,“High-speed device synchronization in optical microscopy with an open-source hardware control platform”,《Scientific Reports》,2019 年 8 月 21 日——特定仪器的时序测量与控制局限。
- Henry Pinkard 及其同事,“Pycro-Manager: open-source software for customized and reproducible microscope control”,《Nature Methods》,2021 年 3 月 5 日——采集事件、钩子与图像处理反馈。
- Johannes Hohlbein 及其同事,“Open microscopy in the life sciences: quo vadis?”,《Nature Methods》,2022 年 8 月 25 日——关于设备适配器、整合与支持的独立观点。
- OpenSPIM,“Welcome to OpenSPIM”——光片显微成像、样品运动,以及项目对 Micro-Manager 和 Fiji 的使用。
- OpenSPIM,“Step by Step Assembly”——搭建文档与原始装配照片 Real_18.jpg。