一丛茶树满眼青绿,机器人真正该采的只是其中一部分。精细采摘的目标随标准而定,可以是单芽、一芽一叶,或一芽二叶初展。刀具横扫树冠,老叶和茎秆也有混入收获物的风险。逐梢选采守住了另一套原料标准,也给自动化提出了更难的任务。[1]
浙江理工大学的研究人员一直从机器视觉、采摘机构和机械臂协作等方面探索这项任务。他们的论文呈现出研究重点的一项实际变化:机器找到合适的嫩梢之后,还要确定哪只机械臂够得到、何时移动,以及采下的鲜叶怎样离开机械装置。从识别目标到送入收集篮,智能系统需要把这段路走完。[3][4][5][6]
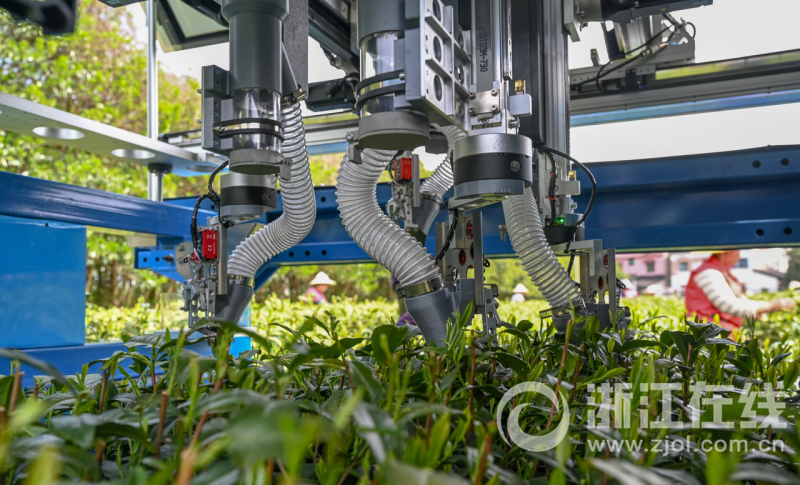
在绿叶之间找到嫩梢
有时,相机已经识别出茶芽,旁边的叶片却还遮着茎部,而工具恰恰需要在那里动作。
Yatao Li及同事在2021年的一项研究中,用YOLOv3目标检测器与记录彩色和深度信息的RGB-D相机处理这一问题。系统检测出一芽一叶的目标后,结合三维测量、嫩梢生长特征和圆柱形套筒机构,在遮挡条件下确定采摘位置。[3]
检测精确率为93.1%,田间采摘成功率为83.18%。[3] 前者衡量检测结果,后者衡量实际采摘尝试。单凭两者的差值,尚无法把全部失败归因于夹持器。
这一做法的实用价值在于,获得足够可靠的信息,完成一次合适的动作。
两只机械臂,怎样分工
设想把茶丛从中间分成两半。一侧适合采摘的嫩梢很多,另一侧却很少。照这样简单分区,也会出现一只机械臂闲置的情况。
Jiangming Jia及同事在2025年8月提出的双臂方法,会动态调整这种分工。该方法将采摘点优先级与蚁群优化结合起来,让相机与机械臂同时工作,并将新观察到的目标加入任务。[4]
在仿真中,这种分配方法覆盖了整个工作空间,固定分区方法的覆盖率则为62.86%。另行开展的田间实验报告,每梢耗时1.52秒,效率比用于对比的单臂系统提高29.95%。[4]
这里的覆盖率对应规划器纳入的目标,尚不足以证明茶园里每一处适合采摘的嫩梢都已被检测并采下。改进来自观察与任务分配之间的协调。
四只机械臂,共用一片作业空间
团队在2026年3月发表的论文按机械臂优先级分配目标,用遗传算法安排采摘顺序。其中,AtRRT-Connect轨迹规划器根据障碍物调整搜索,并对生成的运动轨迹作平滑处理。[5]
这些规划技术与通过训练获得的视觉检测器各有分工,几类不同的计算方法共同完成任务。
实验包括在杭州一处研究场地对中茶108开展的测试。四臂田间试验中,仅计算机械臂动作时,每梢耗时为1.22秒;按更广的范围计时,平均耗时为1.37秒,论文报告较该研究的对照方案提升20.9%。[5]
要衡量增加两只机械臂的收益,需要在相同条件下测试,直接拿1.37秒与前一篇论文的1.52秒比较,证据仍不充分。这项研究的进展在于,分配各臂能够触及的嫩梢,同时协调它们所需的活动空间。
采下的嫩梢,还要送出机械手
嫩梢从枝头分离时,最引人注目的动作看上去已经完成。但鲜叶若卡在管内,离收集篮仍有一段距离。
Jia及同事在另一篇2026年论文中研究了收集环节的问题,其中包括湿叶黏附在吸送系统内部。他们提出的替代方案将传感器、运动中的柔性带和切刀结合起来,依次完成夹持、切离和输送。[6]
优化柔性带间距与动作时序后,茶园验证得到96.7%的输送成功率和86.3%的采摘成功率。[6] 这些结果反映的是该部件的表现,并未涵盖照片中的机器或四臂研究。
这些实验给我的启示是,评估应当沿着一批鲜叶从采摘到收集的过程展开。除了动作速度,还要统计漏采目标、受损嫩梢、收集损失和作业中断。各环节单独测得的指标,才能与茶农最终收到的鲜叶联系起来。
该团队2025年的机械技术综述梳理了选择性采茶机器人从理论研究、实验验证到样机试验的不同阶段,并承认距离商业应用仍有差距。[1] 综述覆盖的范围很有启发:夹持器、机械臂和行走底盘都会制约视觉系统所显示的成功表现。
对中国的农业AI而言,茶丛是一项格外精细的考验。一台实用的机器,要识别细小的采摘目标,将它交给空闲的机械臂,再完成细致的采摘与收集。它带回的鲜叶,会呈现这些工作的成效。
参考来源
- Jiangming Jia等,“Research Progress and Prospects of Mechanical Technologies for High-Quality Tea-Picking Robots”,《农业机械学报》,56(8),2025年——中文研究综述,涉及采摘标准与样机局限。
- Dong Xuming、Zhang Ruoxian,“Robots Picking Tea”,浙江在线,2024年4月2日——照片摄于4月1日的梅家坞,并注明为第六代实验机器人。
- Yatao Li等,“In-field tea shoot detection and 3D localization using an RGB-D camera”,Computers and Electronics in Agriculture 185,106149,2021年——联合国粮农组织AGRIS收录的论文摘要与书目记录。
- Jiangming Jia等,“Collaborative Picking Planning for A Dual-Arm Tea-Picking Robot”,《茶叶科学》45(4),671–686,2025年8月15日——中英文摘要分别说明仿真与田间实验结果。
- Jiangming Jia等,“Collaborative motion planning for multi-arm tea-picking robots”,Computers and Electronics in Agriculture 244,111470,2026年3月——Schloss Dagstuhl的DBLP平台所载出版记录与DOI。
- Jiangming Jia等,“Design and Experiment of Picking and Collection Integrated End Effector for Famous Tea”,《农业机械学报》57(7),274–284,2026年;4月1日在线发表——收集机构,以及分别统计的采摘与输送结果。