乒乓球机器人迎球移动时,还要不断找准球的位置。摄像头装到机器人身上,视野也会随之移动:躯干一转,球台在画面中的位置就变了,迎面飞来的球又要求它准确把握挥拍时机。机器必须持续掌握自身运动,才能读懂眼前的画面。
香港大学与 Kinetix AI 开发的人形乒乓球系统 SMASH,正在探索这个实际问题。项目资料介绍了依靠机载摄像头开展的室外对打,部署时不使用外部摄像头或动作捕捉设备。[2] 这项成果也把周围环境带入了讨论:智能机器要在一个地方工作,那里事先需要准备到什么程度?
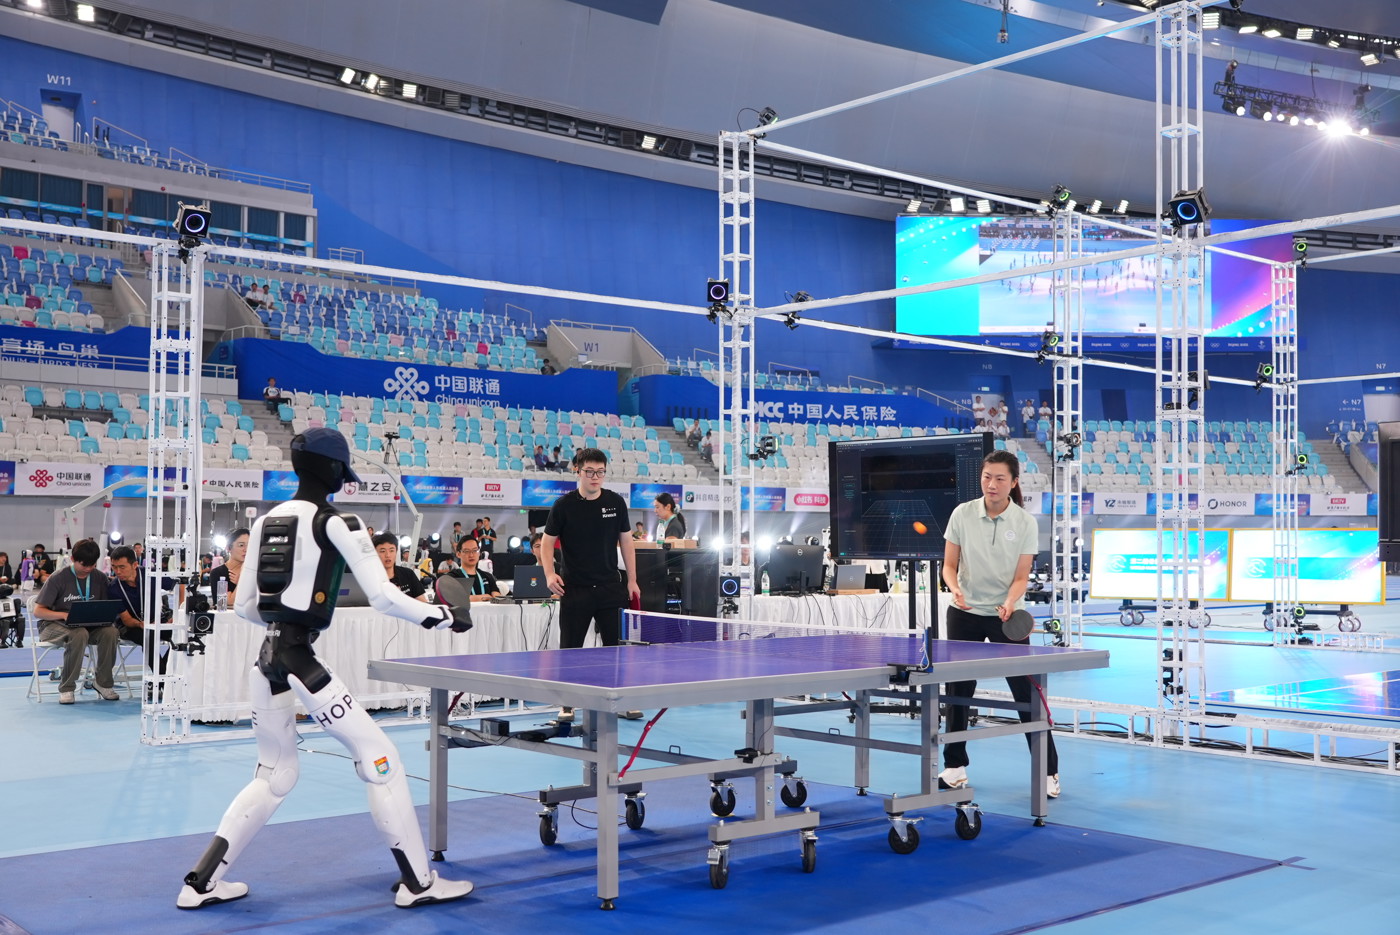
对打走出实验室
在北京举行的第二届世界人形机器人运动会上,SMASH 取得了一项重要成绩。香港大学 2026 年 9 月 2 日的报道写道,团队进入了 8 月 25 日的决赛,并在自主乒乓球项目中获得银牌。港大还介绍了与奥运冠军丁宁进行的一场演示,并转述团队的说法:机器人与人类选手曾连续对打超过 100 拍。[1]
这些材料各有证明范围。奖牌记录的是一场竞赛中的成绩,持续对打展示的是反复感知与运动的能力。单凭其中任何一项,都还无法判断机器人换到陌生球台后能有多稳定的表现。掌声过后,工程问题仍然摆在那里。
此前已有出色的连续对打成绩可供参照。HITTER 预印本首次提交于 2025 年 8 月,并于同年 9 月修订,报告了与人类选手连续对打最多 106 拍的结果。其系统由规划器选择击球位置、速度和时机,再由训练得到的控制器协调机器人运动,挥拍动作也参照了人类动作。[4] 长回合对打在 SMASH 之前已有先例;这项新工作强调让机器人随身携带感知设备,这一点值得单独考察。
球台依然是定位参照
2026 年 4 月 1 日的 SMASH 预印本列出了两台机载摄像头:头部安装的 ZED X 以 60 Hz 追踪来球,向下倾斜安装的 ZED X Mini 则以 120 Hz 辅助定位。球台上已知位置处的 7 个 AprilTag 为定位提供参照,系统仍需标定。[3]
AprilTag 是一种可打印的视觉标记,配套软件能够识别标记身份,并估算其相对于摄像头的位置和朝向。这类标记为机器提供了环境中可测量的参照物。[5] 对于不断移动的选手,有了这些参照,就能把持续变化的摄像头画面与固定的球台联系起来。
这种布置也说明,换场地的便利程度可以逐步提高。把摄像头移到机器人身上,可以减少周围需要布置的设备,带有标记的球台则保留了可靠的参照。接下来值得追问的是,剩余辅助设施需要多少布置、标定和维护工作。机器人可以先变得更容易搬到别处;要在完全未经预先布置的环境中工作,还需达到进一步的要求。
围绕击球目标学习挥拍
看见来球只解决了任务的一部分。SMASH 的项目说明介绍,系统利用动作生成模型扩充录制的人类动作,建立更大的击球动作库。学习过程中,参考动作会与预定击球目标匹配,帮助控制器在把球拍送到指定位置的同时,协调全身运动。[2]
这里的区别很实际。模仿一记漂亮的挥拍,价值取决于球拍能否准时抵达来球将要经过的位置。按照身体能够完成的击球目标来组织动作库,就为模仿设定了具体任务。在我看来,SMASH 的吸引力正在于这种结合:人类动作提供有用的运动参照,触球目标则决定该选用哪个动作。
项目展示的能力包括扣杀、低位蹲身击球和室外打球。[2] 每一项都对应着部署团队应当分别核实的问题:测试了哪种技能,采用哪套感知配置,又是在什么条件下完成的?
触球与成功回球要分别计数
4 月预印本的表 V 给出了一组很有参考价值的实机对照。使用动作捕捉感知时,机器人面对 20 个来球,触球 20 次,成功回球 18 次;使用机载摄像头时,面对 20 个来球,触球 19 次,成功回球 12 次。这些实验的样本量很小,结果仅反映该测试配置下的表现,不能当作普遍成功率。[3]
球拍碰到球,仍有回球失败的情况。只统计触球次数,就会漏掉站在球台另一侧的人立刻能看明白的一类失败。
4 月论文还说明,其动作最为激烈的实机演示采用了动作捕捉感知,扣杀则使用单独的控制策略。[3] 有了这些细节,对各项能力的判断就应当分别对应具体配置;把演示能力合并起来,便宣称所有动作在每套传感器配置下都同样有效,会超出材料所能证明的范围。后来的获奖报道也未给出可供对照的实验表格。[1]
如果由我设计下一轮测试,我会保持控制器不变,把带有标记的球台移到不同地点,记录布置耗时、尝试回球次数、成功回球次数,以及丢失来球视野后的恢复情况。有了这些记录,即使没有新的比赛获胜新闻,换场地的便利程度也能得到量化。
对于中国的具身智能研究,SMASH 提供了一种讨论进展的具体方法:先数清成功交互的次数,再交代促成这些交互的设备。摄像头已经移到选手身上,球台依然是它发挥智能时的一项有用参照。
来源
- 香港大学,《港大 SMASH 乒乓球队在世界人形机器人运动会上摘银》,2026 年 9 月 2 日;校方中文报道及赛事照片。
- 香港大学 MMLab 与 Kinetix AI,SMASH 项目页面;机载感知部署、动作生成方法及展示的动作能力,访问日期:2026 年 10 月 22 日。
- Junli Ren 等,SMASH 预印本,v1,2026 年 4 月 1 日;第 V–VI 节及表 V。
- Zhi Su 等,“HITTER: A HumanoId Table TEnnis Robot via Hierarchical Planning and Learning”,arXiv:2508.21043v2,2025 年 9 月 4 日;此前的对打演示及规划与控制方法。
- 密歇根大学 APRIL 机器人实验室,“AprilTag”;关于可打印视觉标记及相对于摄像头定位的官方说明。