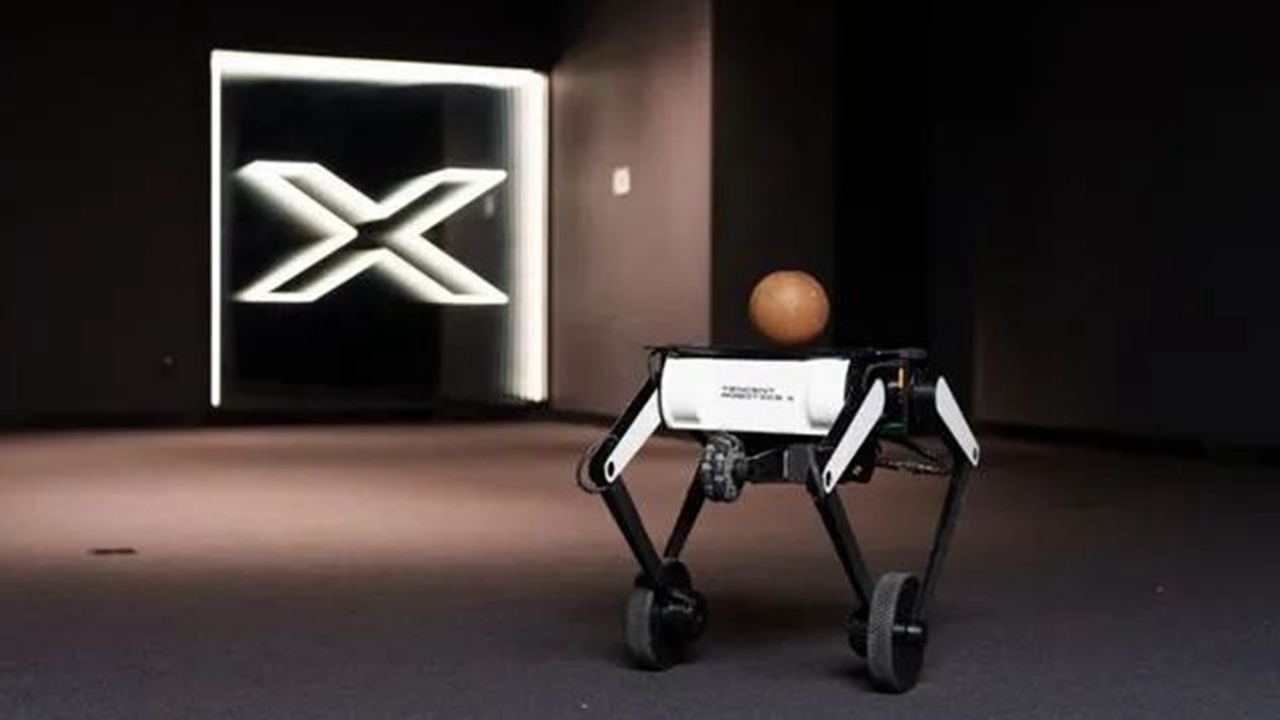
一只水瓶横放在轮腿机器人 Ollie 身上。机器一旦漂移,瓶子就会滚动。在 2023 年 1 月 12 日发表的一项研究中,腾讯 Robotics X 实验室的研究人员将触觉感知与平衡控制结合起来,让机器人和瓶子都留在原位。[1]
从这个瓶子,可以看见实验室更长远的目标。多年来,Robotics X 一直让智能接受实体机器的检验。2025 年 7 月,实验室推出 Tairos 平台,开始向其他机器人厂商提供多年积累的部分能力。[3] 其中值得追问的是:哪些能力可以在机器之间迁移,哪些仍需由每一副新机体重新学习。
平衡问题延伸为接触问题
Ollie 早期的控制器能让机器人保持直立,位置则仍会游移。2023 年的研究利用运行过程中采集的数据,让控制器适应实际工况。实验分别改变机器人的高度、增加偏心负载,并让它站上斜坡。触觉传感器反馈瓶子的位置,另一个控制器则调整机器人的顶部承载面。[1]
实验结果依赖这些部分的配合:底座保持稳定,瓶子控制器才有合适的起始条件。作者也明确限定了实验范围。实验考察工况改变后的适应情况,持续变化的扰动仍在研究范围之外;机器人的运行范围也受到限制,其动力学须能用线性模型近似描述。[1]
这项小实验呈现了实用 AI 的一种具体含义。学习改善工程系统中的某个环节;传感、机械与控制对下一步动作保持一致,任务才得以完成。
进入生活空间,要求随之增加
腾讯在 2024 年 9 月介绍的 The Five,将几条研究方向汇集到一台面向人类生活环境的机器人上。此前的成果包括四足机器人 Jamoca、Ollie、多模态机器人 Max 和灵巧手 TRX-Hand。这台新原型机将四条可伸缩的腿、轮子、触觉皮肤和操作能力结合起来。[2]
地面条件也进入了设计的考量。轮子让机器人在平地上高效行进,腿则帮助它适应障碍和高差。按腾讯的介绍,建图与定位、在线运动规划和全身控制协同工作。演示包括取快递和协助老人,发布材料同时明确将机器称作原型机,并指出真实环境更加复杂。[2]
这一区分影响着我们对演示画面的理解。一段成功的操作流程表明,研究人员已经把几项能力衔接起来。日常辅助则要进一步考察任务重复执行的表现、人工介入的情况,以及流程出错后的恢复能力。实验室完成前一种展示时,后一种能力仍可处于待验证阶段。
实验室为何要做平台
Robotics X 成立于 2018 年。负责人张正友在 2025 年 7 月的一次访谈中回忆,早期合适的供应商稀缺,团队需要自行开发硬件、软件和规划系统。他说,到了 2023 年下半年,机器人企业逐渐增多,机会也随之改变。[3]
在他的设想中,腾讯的角色是提供可复用的能力。厂商可以按自身缺少的能力,选择感知或规划模块。张正友表示,实验室会先与少数伙伴紧密合作,完善产品并使其标准化,再扩大使用范围;他所描述的业务定位将机器人本体的量产留在范围之外。[3]
结合此前的原型机来看,这一策略有其实际依据。研发整台机器,会暴露出仅做软件演示时容易隐藏的相互依赖关系。平台接着要回答:这些来之不易的解决方案中,哪些可以整理成有用的接口,供别人的机器调用。
共享模型仍需适配
Robotics X 与深圳福田实验室联合发布的 Tairos 报告,将感知、规划和感知—动作模块组合起来,各模块也可独立使用。其中的操作任务研究以 π0 架构为基础,针对特定应用开展训练。[4]
一个实验给出了很具体的例子。研究人员使用配备双臂、腕部相机和顶部相机的 Dobot X-Trainer,要求它抓起一只化妆品瓶,再竖直插入尺寸贴合的容器。他们采集了 1,000 条示范轨迹用于后训练,在瓶子和容器初始位置随机变化的条件下,报告了超过 80% 的成功率。[4]
这一结果对应着特定的机器人、任务和训练流程。换用其他机械手、物体或相机布局之后能否达到同样的表现,仍待验证。报告还描述了人工操作采集数据时的画面与机器人视角之间的视觉差异,包括手臂外观和运动方式的差别。[4]
下一步,哪些能力可以迁移
截至 2026 年 10 月 25 日访问时,Tairos 中文官网展示的软件范围已更广,包括 Hy-Embodied 模型、智能体框架、硬件抽象层和 RoboFusion 通信技术。网站还介绍了与宇树合作的机器人导览项目,称其正在敦煌莫高窟数字展示中心试运行。[5]
这些材料各有其证据作用。软件清单呈现了平台设想中的分工,试点则给出了一个可以观察系统整合情况的具体地点。要了解运行可靠性,还需独立评估,单凭上述任一材料都不足以得出结论。
沿着这家实验室的发展历程看,我认为最有分量的工作,是让研究成果能够迁移,同时正视不同机体各自的特性。下一步有说服力的证据,应当跟踪同一任务在不同部署中的表现:每台机器人需要多少新训练,人工介入有多频繁,软件更新后能否保持可靠的行为。滚动的瓶子仍能检验这一目标。规划器的能力再强,也总得有一部分系统负责让物体留在原处、免于掉落。
来源
- Jingfan Zhang 等,《轮腿机器人 Ollie 的自适应最优输出调节:数据驱动方法》,Frontiers in Neurorobotics(2023 年 1 月 12 日)——实验、触觉反馈与作者明确列出的局限。
- 腾讯,《认识我们的新机器人 The Five》(中文原文,由 Xiaoteng News 转载于腾讯云开发者社区,2024 年 9 月 25 日)——原型机的研发脉络、机械设计与演示背景。
- Feng Liange,时代财经,腾讯于 2025 年 7 月 27 日举办 WAIC 论坛后对张正友的访谈(中文原文,2025 年 7 月 30 日转载于腾讯云)——关于实验室起源与平台策略的第一手叙述。
- 腾讯 Robotics X 团队与深圳福田实验室,《TAIROS:面向机器人应用的具身 AI 平台》,技术报告,尤其参见第 5.1 节和第 6 节(官方 PDF,访问日期:2026 年 10 月 25 日)——架构、适配与 Dobot 操作实验。
- Tairos 官方中文平台网站(访问日期:2026 年 10 月 25 日)——软件产品、硬件接口与网站所述的敦煌试点。
- 腾讯拍摄的 Ollie 照片,刊于 Zhang Yu 撰写的《腾讯机器人 Ollie 具备触觉感知能力》,Shenzhen Daily / EyeShenzhen(2022 年 9 月 14 日)——照片的原始刊载背景与腾讯署名。