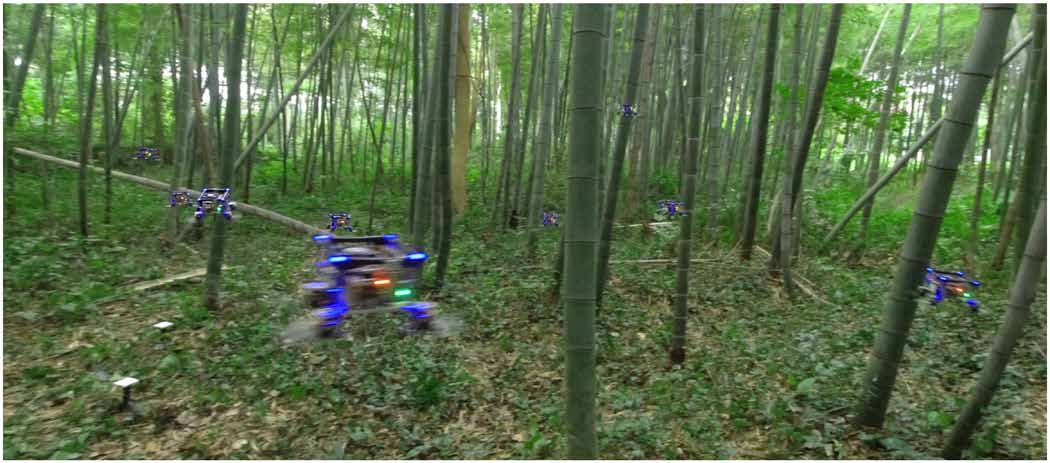
在浙江安吉的一片竹林里,飞行机器人每经过一根竹竿,可通行的空间就随之变化。一根斜竹压窄了通道,邻近的无人机也要从同一个缺口穿过。浙江大学 2022 年 5 月的报道描述了小型空中机器人如何依靠机载视觉与计算,在这样的环境中寻找通路。研究人员将硬件、算法与软件作为一套完整系统来开发。[1]
这项工作为了解浙江大学野外自主系统与计算实验室(Field Autonomous System and Computing Lab,简称 FAST Lab)打开了一扇窗口。实验室公布的研究方向涵盖机器人平台、自主导航与机器人协作。[2] 从 EGO-Swarm 到林间实验,再到 Primitive-Swarm,沿着它的空中集群研究往下看,一个问题始终贯穿其中:当每个成员掌握的信息和计算时间都有限时,一群机器人如何协同行动,表现出智能?
协作机群始于单机能力
EGO-Swarm 的预印本于 2020 年 11 月发布,随后发表于 ICRA 2021。Xin Zhou、Chao Xu、Fei Gao 及其合作者介绍了一套去中心化系统:各架无人机在本地规划,各自推进计算,省去了等待统一同步规划周期的环节。它们经由网络共享轨迹,同时观察其他无人机,借此校正彼此位置估计中的偏差。[3][5]
这里有一个重要区别:去中心化仍然包含通信。每架无人机既要掌握附近障碍物的情况,也要了解相邻无人机接下来的飞行意图。各自作出的局部决策在持续交换中相互协调。
EGO-Swarm 将碰撞风险纳入轨迹优化问题,还设计了一种计算负担较小的方法,在局部优化陷入停滞时寻找替代路线。[3] 对无人机来说,它既要能改进已经提出的路线,也要能重新考虑路线本身。仅仅加快某一次计算,仍会留下重新选路的问题。
从实验室开发的系统入手考察研究,吸引力正在于此。算法不断变化,研究问题却持续存在:每个机器人必须知道什么,又来得及在行动之前算清哪些问题?
竹林让飞行时序变得具体
2022 年 5 月 4 日发表于 Science Robotics 的论文,让十架无人机进入茂密竹林,朝林外的目标飞行。规划器同时调整轨迹形状和运动时序。当几架无人机都要经过同一处狭窄缺口时,调整速度有助于让它们依次通过。[4]
因此,空间中的路线只是答案的一部分。两条各自合理的路线,如果使用它们的无人机同时到达交叉处,仍有碰撞风险。调整时序给了系统另一种化解冲突的办法,让无人机沿原有通路错时通过,免去曲折的绕行。
另一项编队飞行测试采用了障碍物密度较低的环境,因此,穿林飞行与编队演示回答的是不同问题。作者也将实用表现置于完备性与最优性的严格证明之前:成功飞行本身,还不足以证明规划器只要遇到有路可走的情况,就一定能找到路线。[4]
浙江大学同期的中文报道介绍了控制科学与工程学院、湖州研究院等单位参与的合作,并将救援、测绘列为潜在应用。[1] 这些目标解释了研究为何要走出受控的飞行空间。至于常态化执行救援任务的部署记录,则是另一层面的证据。
从软件中看清实验
FAST Lab 也公开了部分研究内容,供外界检查。EGO-Planner-v2 仓库注明,它是 2022 年论文的代码库,并附有 Swarm Playground 教程。[6] 其他研究者由此可以从观看飞行结果,进一步查看系统如何描述和处理导航问题。
较早的 EGO-Swarm 仓库披露了一项尤其有助于理解实验的设置:为减少计算负担,默认仿真器将指令直接转换为无人机的运动状态并报告出来。更贴近真实飞行的四旋翼动力学模型可以单独启用,感知仿真也设有不同的 CPU 与 GPU 模式。[5]
这些设置影响着一次成功运行所能证明的内容。在简化仿真中,规划器可以协调好多机通行;一次这样的运行,对真实飞行器如何执行指令的检验仍有限。文档明确呈现了这种区别,读者便能依据演示的实际条件衡量结果。
对研究团队而言,这种开放的价值还延伸到代码分发之外。其他团队要复现、替换或质疑哪些前提,可以从中找到依据。令人信服的林间飞行展示了能力,而可供检查的仿真器,有助于将这种能力发展为持续推进的研究。
机群扩大,计算安排也随之改变
2025 年的 Primitive-Swarm 将更多计算移到了飞行之前。系统预先准备好可行运动库及碰撞检查所需的对应关系,让每架无人机在飞行中从候选方案里选择。这样安排的核心,是减少周围环境每次变化时都要重复的计算。[7]
规模最大的演示涉及 1,000 架仿真无人机。实验使用一台配有 80 个虚拟 CPU 核心和 384 GB 内存的云工作站,将感知简化为局部点云,并经由共享内存交换轨迹。实机集群实验则让八架无人机相向交叉飞行。两类测试分别考察规模扩展与真实飞行,彼此互补,实验条件也有显著差别。[7]
公开的 Primitive-Planner 仓库明确列出了准备步骤:先生成运动库,再运行规划器。文档还列出经过测试的 Ubuntu 20.04 与 ROS Noetic 环境,并建议在仿真期间监测内存和 CPU 使用情况。[8] 轻量的规划计算,仍然运行在一个更大的计算系统之中。
沿着实验室的研究记录继续追问
沿着这条研究线索看,FAST Lab 的独特贡献在于将数学规划与飞行器必须作出的实际取舍连接起来。实验室公布的研究范围涵盖平台、导航与协作,也解释了这些工作为何反复回到整个机器人团队。[2] 传感器、位置估计、通信与运动,必须配合成一次及时的行动。
下一步最有价值的证据,是把已有演示延伸到持续更久、反复开展的任务中:需要人工干预的频率有多高,感知能力下降时会发生什么,以及在不同地点能否完成有用的工作。这些问题用于衡量研究在已发表实验之后的进展,答案仍有待后续检验。
竹林依然是理解这份研究志向的好地方。一个有智能的群体,必须在穿过每一道通路时,持续为每个成员留出空间。
资料来源
- 浙江大学,《能独立决策的空中机器人从浙大成群飞出》(2022 年 5 月 5 日,中文原文)——安吉野外实验环境、研究团队、一体化开发及拟议应用。
- 浙江大学 FAST Lab 官方主页——实验室研究目标与方向;访问日期:2026 年 10 月 20 日。
- Xin Zhou 及其同事,《EGO-Swarm:杂乱环境中的全自主去中心化四旋翼集群系统》(预印本,2020 年 11 月 9 日)——本地规划、轨迹交换与相对定位。
- Xin Zhou 及其同事,《野外微型飞行机器人集群》,Science Robotics 第 7 卷,eabm5954(2022 年 5 月 4 日),作者托管的论文——实验、讨论及 Movie 2 视频静帧(第 6 页)。
- ZJU-FAST-Lab,EGO-Swarm 仓库——ICRA 2021 发表记录,以及 README 中有关感知仿真和飞行动力学的章节;访问日期:2026 年 10 月 20 日。
- ZJU-FAST-Lab,EGO-Planner-v2 仓库——Swarm Playground 及教程;访问日期:2026 年 10 月 20 日。
- Jialiang Hou 及其同事,《Primitive-Swarm:面向大规模空中集群的超轻量可扩展规划器》(2025 年 2 月 24 日预印本,第 1 版)——规划方法,以及第 VIII-F/G 节的仿真与实机实验。
- ZJU-FAST-Lab,Primitive-Planner 仓库——2025 年期刊发表信息、运动库生成方法及文档所列运行要求;访问日期:2026 年 10 月 20 日。